 EN


Հաճախորդը ընտրում է ուղղաձիգ ատամնավոր փոխանցման մեխանիզմ բարձրացման համար, քանի որ ուղղաձիգ ատամնավոր մեխանիզմները ինքնաշարժակայուն են, և բեռը չի կարող հետ սահել: Այդ դեպքում արգելակ չի պահանջվում, ինչը նվազեցնում է ծախսերը:
Այս տրամաբանությունը հանդիպում է շատ մեքենաների նախագծման մեջ, և այն այնքան վտանգավոր է, որ նշված է AGMA-ի տեխնիկական հրատարակության մեջ՝ որպես հստակ նախազգուշացում.
Ուշադրություն. Ուղղաձիգ ատամնավոր փոխանցման համակարգերը չպետք է համարվեն ինքնաշարժակայուն: Որոշ բեռնվածության պայմաններում հնարավոր է ուղղաձիգ ատամնավոր անվայի հակառակ ուղղությամբ շարժում:
Հաստատված ճարտարագիտական վերատեսությունը ավելի անմիջական է արտահայտված և նշում է կիրառման տեսակը.
Իրականում ուղղաձիգ ատամնավոր մեխանիզմը չպետք է օգտագործվի անվտանգության հետ կապված համակարգերի արգելակման սարք որպես օրինակ՝ բարձրացնող մեքենաներ: Որոշ նյութերի և շահագործման պայմանների դեպքում կարող է տեղի ունենալ ուղղաձիգ ատամնավոր փոխանցման հետընթաց շարժում:
Եթե դուք նախագծում եք բարձրացնող մեքենա, վերելակ, դարպաս կամ այլ սարք, որտեղ բեռի անկումը կարող է վնասել մարդու, ապա անհրաժեշտ է արգելակ: Ուղղաձիգ ատամնավոր մեխանիզմի երկրաչափական պարամետրերը չեն կարող փոխարինել արգելակին:
Ստորև ներկայացված է այդ պնդման ճարտարագիտական հիմնավորումը:
Ինքնաշարժվող աշխատանքը կախված է ուռուցիկ մետաղալարի առաջխաղացման անկյան և շփման անկյան հարաբերությունից: Երեք անկախ աղբյուրներից ստացված կանոնի հրապարակված ձևակերպումները.
· Ինքնաշարժվող աշխատանքը տեղի է ունենում, երբ ուռուցիկ մետաղալարի առաջխաղացման անկյունը հավասար է arctan(շփման գործակից), սովորաբար՝ 2–8 աստիճան շարք
· Երբ առաջխաղացման անկյունը փոքր է շփման անկյունից, ուռուցիկ մետաղալարի աղեղնավոր անվան չի կարող հակառակ ուղղությամբ շարժել ուռուցիկ մետաղալարը
· Պայմանը հետևյալն է՝ առաջխաղացման անկյուն < arctan(շփման գործակից)
Բոլոր երեքը նույն բանն են ասում՝ տարբեր նշանագրումներով: Առաջխաղացման անկյան որոշակի սահմանից ցածր արժեքների դեպքում փոխանցումը դիմադրում է հակառակ շարժմանը:
Քննարկվող չափանիշը օգտագործում է շփման գործակից: Ո՞ր շփման գործակիցը:
Զրոյական սահմանային արագության դեպքում հրապարակված արժեքը 0.15. Դա ստատիկ արժեքն է և այն ամենամեծ արժեքն է: Ինչպես միայն սահումը սկսվում է, այնպես շփման գործակիցը նվազում է:
Մեկ վկայակոչված աղբյուր նշում է, որ ստատիկ գործակիցը համապատասխանում է ինքնաթակարդման սահմանին, ճիշտ այն պատճառով, որ փոխանցման մեխանիզմը չի կարող սկսվել։
Սա է ձախողումների մեխանիզմը։ Դադարի վիճակում շփման ուժը բարձր է, և շարժիչը պահում է բեռը։ Եթե առաջացնենք թարթում, շարժիչը կենթարկվի միկրոշարժման։ Միկրոշարժումը շփման մակերեսը տեղափոխում է ստատիկ վիճակից դեպի դինամիկ վիճակ, որտեղ շփման ուժը ցածր է։ Բեռը պահելու համար հասանելի շփման անկյունը փոքրանում է, և բեռը սկսում է սահել։
Թարթումը չի համարվում առանձնահատուկ պայման։ Կարող է առաջանալ մոտակայքում աշխատող մեքենայից, նույն հիմքի վրա միացվող շարժիչից կամ շենքից դուրս անցնող մեքենայից։ Այս բոլորը կարող են վերացնել ստատիկ ինքնաթակարդումը։
Մեր գտած հրապարակված գրականության մեջ չկա որևէ քանակական թարթման համար նախատեսված նվազեցման գործակից։ Այդ բացակայությունը ինքնին տեղեկատվական է. ինժեներական լուծումը չի նախատեսված ինքնաթակարդման նվազեցման համար, այլ՝ դրա վրա հիմնվելու չօգտագործելու համար։
Ինքնաշարժվող և արդյունավետ լինելը մեկ ու նույն երկրաչափական ձևի երկու տեսանկյուն են: Այն մեխանիզմը, որը դիմացում է հակառակ շարժմանը, մեխանիզմ է, որն առաջացնում է մեծ էներգիայի կորուստ առաջադեմ շարժման ժամանակ:
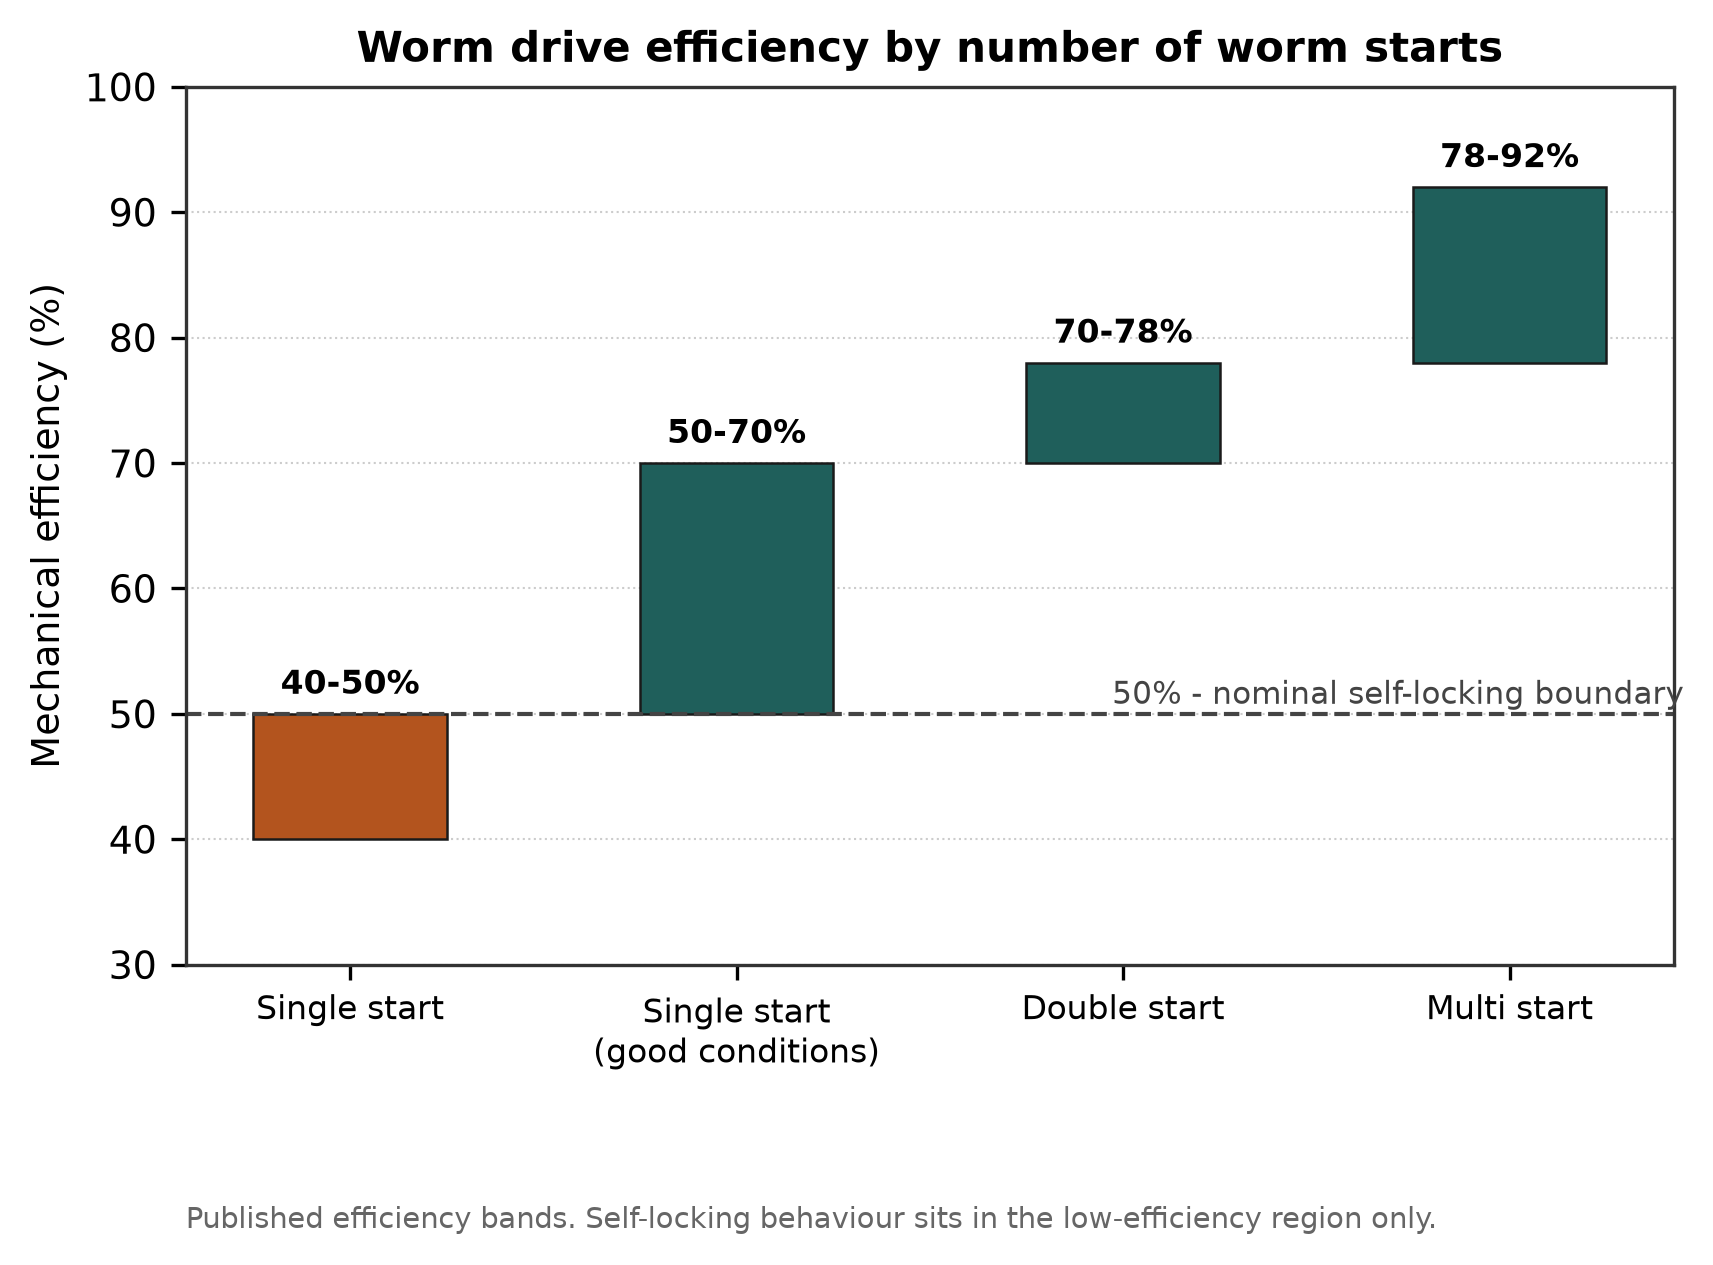
Որմային մեխանիզմի արդյունավետությունը՝ սկզբնական պտույտների թվով: Ինքնաշարժվող վարքագիծը գոյություն ունի միայն ցածր արդյունավետության տիրույթում:
Հիմնական բանաձևը.
η = tan(λ) / tan(λ + φ)
որտեղ λ-ն որմային մեխանիզմի առաջացման անկյունն է, իսկ φ-ն՝ համարժեք շփման անկյունը:
Հրապարակված օրինակ. մեկ սկզբնական պտույտ ունեցող որմային մեխանիզմի համար, երբ λ = 5 աստիճան է և φ = 6 աստիճան, արդյունավետությունը 45,01 % է:
Որմային մեխանիզմի արդյունավետությունը՝ որմային մեխանիզմի սկզբնական պտույտների թվով.
| Որմային մեխանիզմի տեսակ | Հրապարակված արդյունավետություն |
| Մեկ սկզբնական պտույտ | 40–50 % |
| Մեկ սկիզբ, լավ պայմաններ և բարձր մշակման ճշգրտություն | 50–70 % |
| Երկու սկիզբ | 70–78 % |
| Բազմաթիվ սկիզբ | 78–92 % |
Բարձր էֆեկտիվությամբ դիզայնների համար առաջարկվող վահանակի անկյունը 10–20 աստիճան . Նկատի ունեցեք, որ սա շատ ավելի բարձր է 2–8 աստիճանանոց ինքնաշարժվող շրջանակից: Դուք չեք կարող ունենալ երկուսն էլ:
Մեկ հղումը նշում է ընդհանուր տիրույթը՝ 98 % արդյունավետություն ամենացածր հարաբերությունների դեպքում մինչև 20 % ամենաբարձրի դեպքում: Մյուսը նշում է 50–90 %՝ կախված վահանակի անկյունից, սկզբնական հաշվարկից և շփման գործակցից:
Հակադրությունը խուսափելի է. ինքնաշարժվող ռեժիմը ձեզ արժե մուտքային հզորության ավելի քան կեսը:
Եթե ձեզ անհրաժեշտ է ինքնաշարժվող ռեժիմ.
· Ընդունեք մեկ սկզբնական հաշվարկ, ցածր վահանակի անկյուն, 40–50 % արդյունավետություն
· Ընտրեք շարժիչը՝ հաշվի առնելով կորուստները, ոչ միայն բեռը
· Ընտրեք փոխանցման տուփը՝ հաշվի առնելով ջերմությունը, քանի որ կորցրած հզորությունը վերածվում է ջերմության
·Այնուամենայնիվ, տեղադրեք արգելակ եթե հակառակ շարժման հետևանքը վնասվածք կամ վնաս է
Եթե ձեզ անհրաժեշտ է արդյունավետություն.
· Բազմասկիզբ, 10–20 աստիճանի առաջացման անկյուն, 78–92 %
· Ընդունել, որ շարժիչը կարող է շարժվել հակառակ ուղղությամբ
· Տեղադրել արգելակ, հակակշռաքաշ կամ օգտագործել այլ տիպի փոխանցում
Եթե ձեզ անհրաժեշտ են երկուսն էլ, ուրեմն ուղղաձիգ փոխանցումը սխալ ընտրություն է։ Դիտարկեք սպիրալաձև կամ կոնաձև-սպիրալաձև միավոր՝ ճիշտ պահող արգելակով։
Ուղղաձիգ փոխանցման տուփերը սովորաբար սահմանափակված են ջերմային, այլ ոչ թե մեխանիկական կարողությամբ այդ դեպքում ատամնավորման ատամները կարող են տանել ավելի մեծ պտտման մոմենտ, քան տուփը կարող է ջերմություն ց рассеять:
Սա ուղղակի հետևանք է վերը նշված արդյունավետության ցուցանիշներից։ 45 % արդյունավետությամբ մեկ սկիզբ ունեցող ուղղաձիգ փոխանցումը մուտքի հզորության կեսից ավելին վերածում է ջերմության՝ փոքր տարածքում։ Հենց այդ պատճառով էլ ուղղաձիգ փոխանցման տուփերի կատալոգներում ջերմային հզորությունը նշվում է առանձին՝ մեխանիկական հզորությունից տարբեր, և հենց ջերմային հզորությունն է հաճախ սահմանափակող գործոնը:
Գործնական հետևանքներ.
· Անընդհատ շահագործման հզորության ցուցանիշները շատ ավելի ցածր են, քան պարբերաբար շահագործման ցուցանիշները
· Շրջակա միջավայրի ջերմաստիճանը կարևոր է. 20 աստիճանի արհեստանոցում սեղանավորված տուփը այլ կերպ է աշխատում 40 աստիճանի սենյակում
· Պարտադիր սառեցումը կամ մեծ չափսի տուփը հաճախ ավելի էժան է, քան վաղաժամկետ ձախողման հետ կապված խնդիրների լուծումը
Մեկ փուլի ուղղաձիգ ատամնավոր փոխանցման համար համապատասխան հարաբերություններ. 5:1–75:1 մեկ աղբյուրի տվյալներով՝ 5:1–300:1, երբ ուղղաձիգ ատամնավոր փոխանցումը օգտագործվում է մեծ փոխանցման հարաբերությունների համար
Մեկ փուլում բարձր փոխանցման հարաբերության հնարավորությունը ուղղաձիգ ատամնավոր փոխանցման իսկական առավելությունն է, ինչպես նաև ուղիղ անկյան դասավորությունը և սահող շփման շնորհիվ առաջացող անշշուկ աշխատանքը: Դրանք են այն պատճառները, որոնց համար այն ընտրվում է: Ինքնաշարժակայունությունը չպետք է ներառվի այդ ցանկում:
Ստանդարտ 20 աստիճանի նորմալ ճնշման անկյան դեպքում առաջացման անկյունը պետք է մնա ստորև 25 աստիճանի .
Ուրմի ատամնավորները շարժվում են բրոնզի վրա՝ համադրված կարծրացված ստալյան ուրմի հետ: Դա պայմանավորված է սահող շփմամբ. ուրմի ատամնավորումը սահում է, այլ ոչ թե գլորվում, այդ պատճառով զույգը պետք է բաղկացած լինի տարբեր նյութերից՝ լավ սահմանային և ներխուտման հատկություններով: Բրոնզը ստալյան հետ համադրվելու այդ զույգն է, որն աշխատում է:
Ուրմը կարծրացված է և մշակված է շփմամբ, իսկ ատամնավորը զոհաբերվող մասն է: Սա նախատեսված է: Երբ շարժիչը մաշվում է, դուք փոխարինում եք ավելի էժան և ավելի հեշտ մասը:
Պիտակային գծային արագությունը կարող է հասնել 30 մ/վ իդեալական պայմաններում, սակայն մեծամասնության արդյունաբերական ուրմի փոխանցման մեխանիզմները աշխատում են այդ արժեքից զգալիորեն ցածր:
Կարո՞ղ եմ արդյոք օգտագործել ուրմի փոխանցման տուփ բեռը առանց արգելակի պահելու համար:
Ոչ, եթե բեռի իջնելը կարող է վնաս հասցնել: AGMA-ի հրապարակված ուղեցույցները և հաստատված ճարտարագիտական վերաբերույթները ստույգ նշում են, որ ուրմի համակարգերը չպետք է համարվեն ինքնաշարժվող, և հատկապես զգուշացնում են դրանք որպես բեռնային բարձրացնող սարքերում արգելակման սարքեր օգտագործելու վերաբերյալ:
Իմ ուրմի փոխանցման տուփը տարիներ շարունակ պահել է բեռը՝ առանց սահելու: Այն իրականում ինքնաշարժվող չէ՞:
Այն ստատիկորեն ինքնաշաղկեպվում է իր ընթացիկ պայմաններում: Փոխեք հումանացնող հեղուկը, թույլ տվեք ատամնավորի մաշվելը, ավելացրեք նոր սարքավորումներից առաջացած թրթռում, կամ մեծացրեք բեռը՝ և դա կարող է փոխվել: Ինքնաշաղկեպումը վիճակ է, ոչ թե հատկություն:
Ինչու՞ է իմ ուրվագծային փոխանցման տուփը շատ տաքանում:
Որովհետև ուրվագծային փոխանցումները անարդյունավետ են, և կորցրած հզորությունը վերածվում է ջերմության: Ստուգեք, թե դուք գտնվում եք ջերմային գնահատման սահմաններում, ոչ թե մեխանիկական գնահատման սահմաններում. դրանք տարբեր թվեր են, և սովորաբար առաջինը է սահմանափակում է ավելի շուտ:
Կարո՞ղ է երկու սկիզբ ունեցող ուրվագիծը լուծել իմ անարդյունավետության խնդիրը:
Դա կբարձրացնի անարդյունավետությունը 40–50 %-ից մինչև 70–78 % միջակայքը: Դա նաև վերացնում է ինքնաշաղկեպման ցանկացած վարքագիծ: Համոզվեք, որ մեքենայի որևէ մաս չի կախված դրանից:
Ի՞նչ անարդյունավետություն պետք է օգտագործեմ շարժիչի չափսերը որոշելու համար:
Օգտագործեք ձեր հատուկ հարաբերության և սկզբնավորման թվի համար փոխանցման տուփի արտադրողի տվյալներում նշված թիվը, ոչ թե ընդհանուր արժեք: Ուրվագծային փոխանցումների տարբեր ձևավորումների միջև տարբերությունը բավականաչափ մեծ է, որպեսզի ընդհանուր ենթադրությունը սխալ լինի շարժիչի չափսերը որոշելիս:
Արդյո՞ք բրոնզը մեկական տարբերակն է ուղղաձիգ ատամնավորի համար։
Դա ստանդարտ լուծում է՝ հիմնավորված պատճառներով, սակայն կոնկրետ բրոնզի տեսակը կախված է շահագործման պայմաններից։ Նշեք բրոնզի տեսակը ձեր փոխանցման տուփի մատակարարի հետ՝ հիմնվելով բեռնվածության, արագության և շահագործման ցիկլի վրա։
Tianjin HaoRongShengYe Electrical Equipment Co., Ltd. արտադրում է ուղղաձիգ ատամնավորներ և ուղղաձիգ ատամնավորների հավաքածուներ՝ բրոնզե ատամնավորներ հարդացված և մշակված ստալե ուղղաձիգ ատամնավորների հետ՝ մեկ կամ մի քանի սկիզբ ունեցող կատարմամբ։ Հայտնեք մեզ փոխանցման հարաբերությունը, շահագործման ցիկլը և այն, թե արդյոք շարժաբերը պետք է դիմանա հակառակ շարժմանը, և մենք արդարացիորեն կասենք՝ արդյոք ուղղաձիգ ատամնավորները ճիշտ ընտրություն են ձեր բեռնվածության համար։