 EN

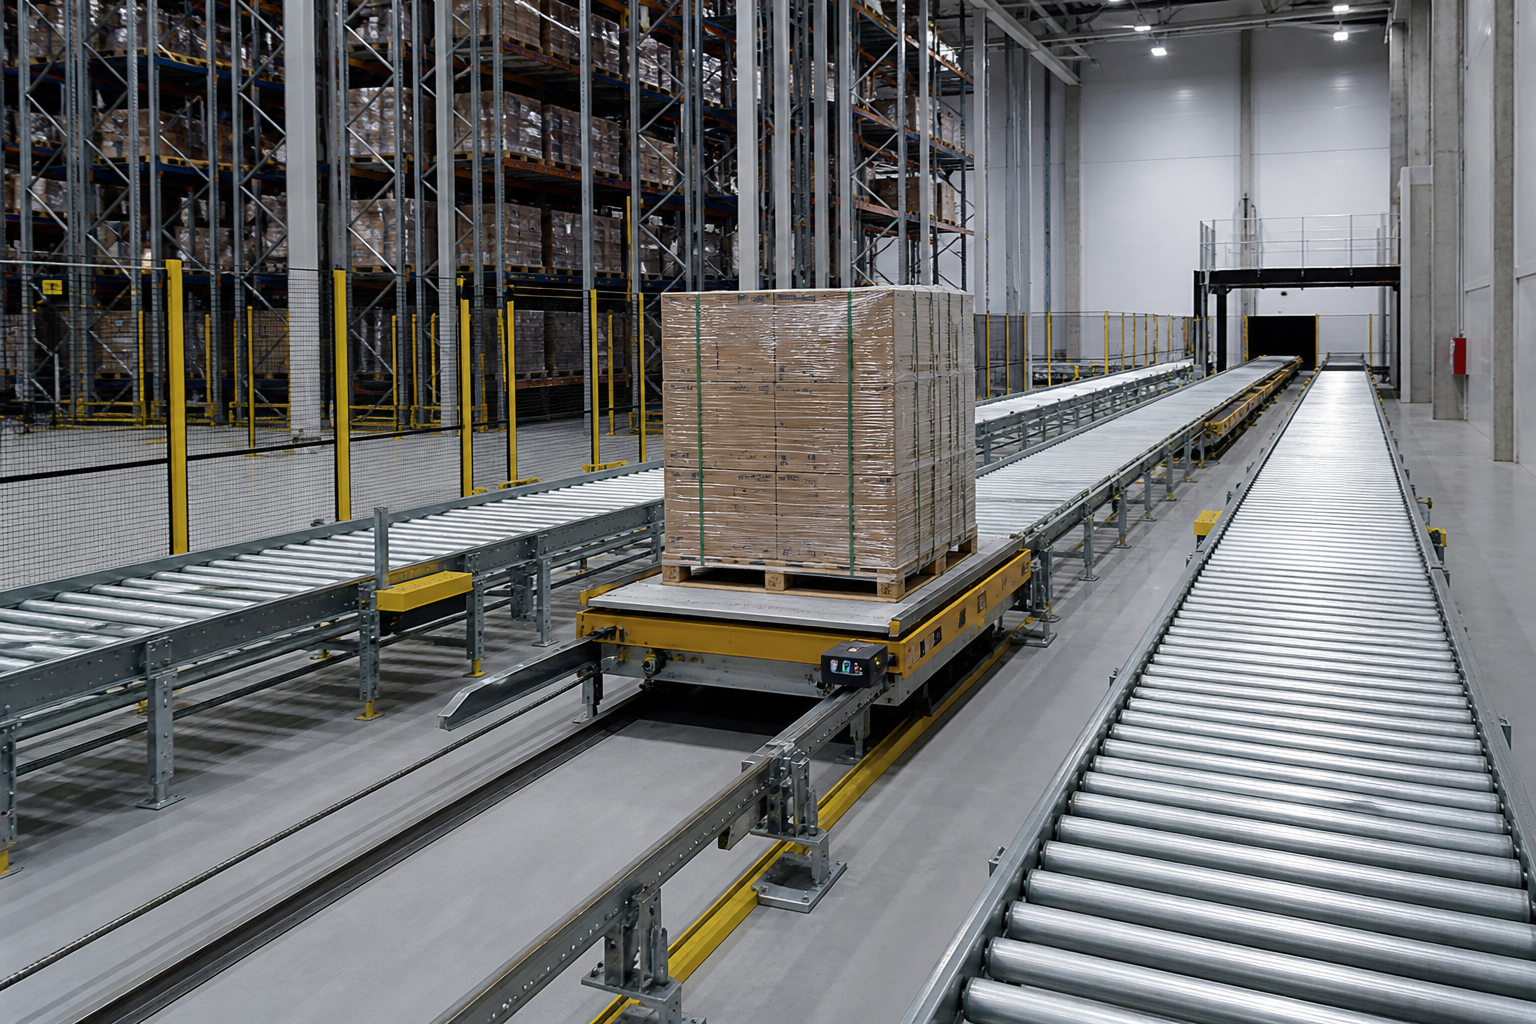
팔레트 컨베이어 라인 상의 이송 셔틀
5mm만큼 정거장을 놓친 이송 카트는 라인을 정지시킨다. 이러한 오차 대부분은 하나의 원인에서 비롯된다: 휠 슬립.
각 구동 방식의 위치 결정 방식
마찰 휠 구동 방식은 휠과 레일 사이의 마찰력을 이용해 카트를 이동시킨다. 이동 거리는 휠 회전량에 휠 둘레를 곱한 값과 같지만, 이는 미끄러짐이 전혀 없을 때만 성립한다. 가속, 젖거나 기름기가 있는 레일, 휠 마모, 하중 변화 등은 모두 이 관계를 바꾸므로, 정확한 정지에는 외부 위치 센서가 제어기에 필요하다.
랙 구동 장치가 맞물립니다. 피니언 1회 전회전 시 이동 거리는 기하학적으로 고정됩니다: s = z × π × m. 모듈 3, 톱니수 20의 피니언은 카트를 매 회전마다 188.5mm 이동시킵니다. 바닥 상태와 무관하게 매 회전마다 동일한 거리입니다.
비교
| 요인 | 마찰 휠 | 레일과 피니언 |
| 가속 중 미끄러짐 | 가능하지만 가속도에 제한이 있음 | 없음 — 직접 구동 방식 |
| 습하거나 기름기 있거나 먼지 많은 레일 | 접지력 감소 | 영향 없음 |
| 위치 | 정확도 확보를 위해 외부 피드백 필요 | 모터 인코더가 이동 거리를 직접 추적함 |
| 긴 이동 거리 | 단순한 레일 | 레일을 따라 연결된 랙 구간 |
| 소음 | 낮음 | 나선형 톱니는 낮음; 직선 톱니는 중간 수준 |
| 설치 비용 | 낮음 | 높음(레일을 따라 설치된 랙) |
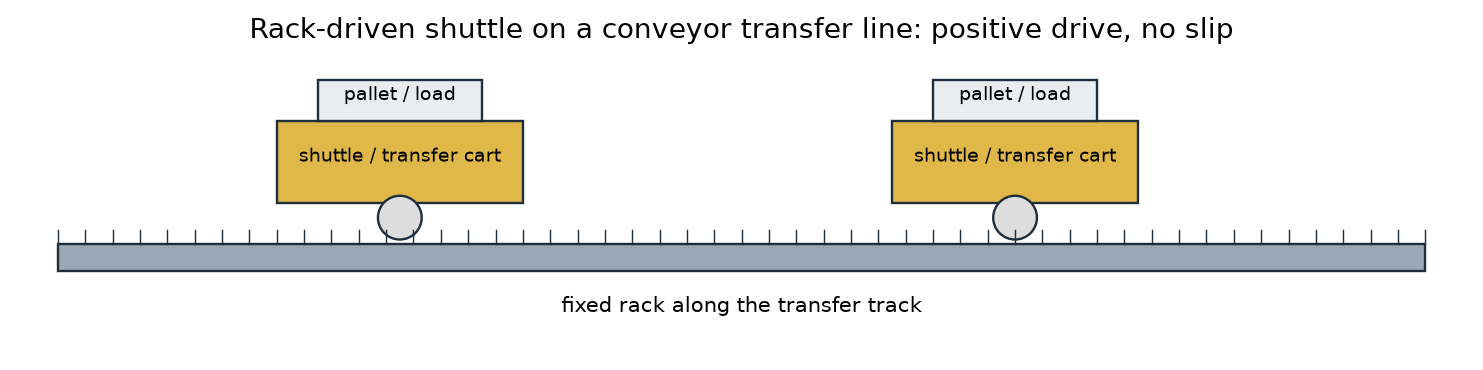
고정된 랙, 카트에 장착된 피니언
마찰 바퀴가 여전히 적합할 때
· 정지 정확도가 기계식 스톱으로 처리되는 짧고 가볍고 느린 카트.
· 연속 랙 설치가 실용적이지 않은 빈번한 레일 변경이 필요한 라인.
· 서보 제어 없이 예산이 제한된 라인.
컨베이어용 랙 구동 장치 지정
· 접선력(Ft = 2T / d)에 따라 모듈을 선택하세요.
· 전달 스테이션에는 일반적으로 DIN 8 / DIN 9 규격의 밀링 랙으로 충분합니다.
· 게이지로 섹션을 맞추고 핀으로 정렬하세요.
· 속도나 소음이 중요한 경우 나선형 랙을 사용하세요.
요약
카트가 바닥 상태와 관계없이 항상 동일한 위치에서 정지해야 한다면, 랙을 사용하면 미끄러짐 문제를 제거할 수 있습니다.
도면, 샘플 또는 견적서를 원하시면 랙, 피니언 또는 기어 사양과 수량을 보내주세요.
